如何根据整车速度、轮径与载重确定直流无刷无齿轮毂电机参数
本页介绍如何根据整车目标速度、轮径和载重,合理匹配直流无刷无齿轮毂电机的额定电压、额定功率与额定转速,帮助客户完成电机选型评估。

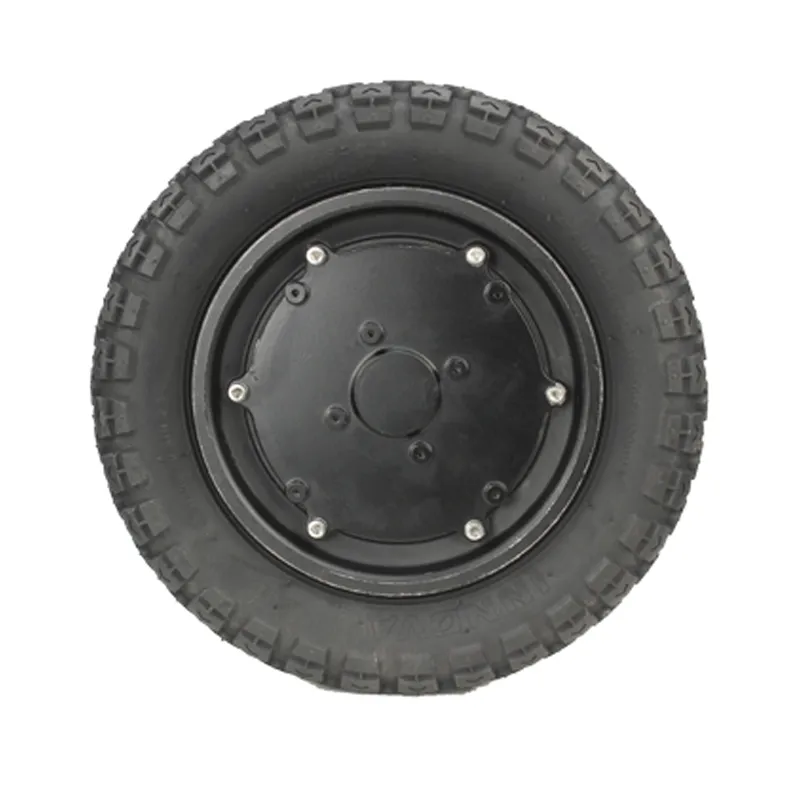
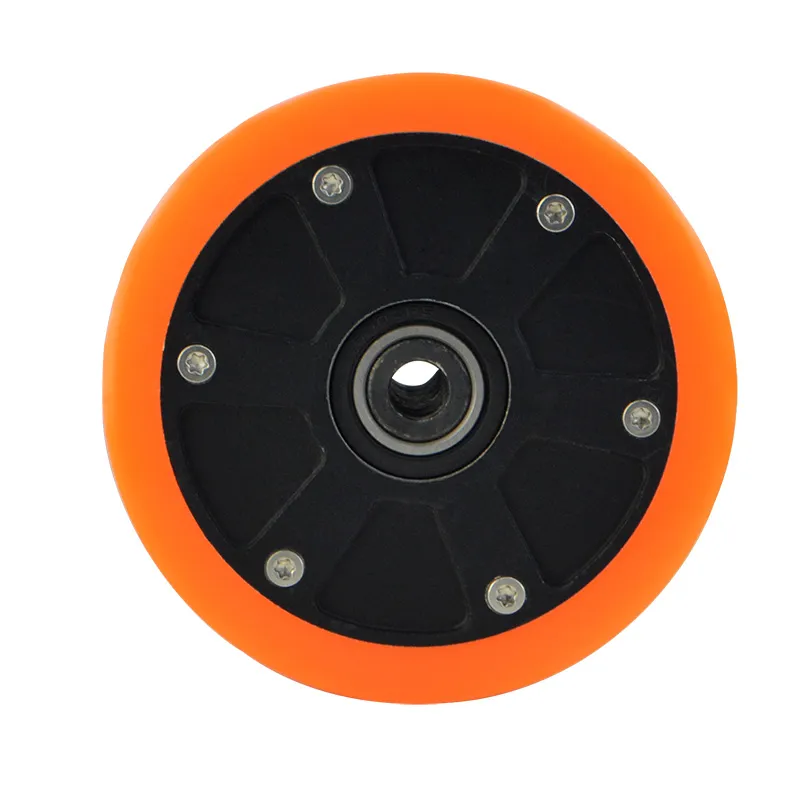
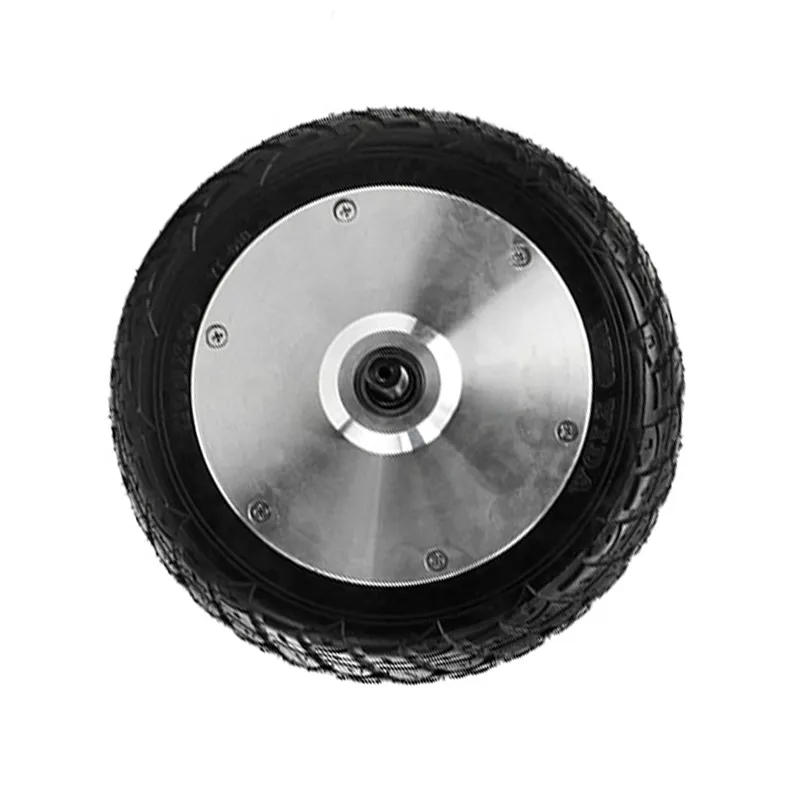
在电动车、电动滑板车、AGV 及移动机器人等应用中,直流无刷无齿轮毂电机(Brushless DC Gearless Hub Motor) 的参数匹配直接影响整车速度、爬坡能力、续航与使用寿命。合理选型的关键,是将整车性能需求准确转换为电机参数。
一、选型前需明确的整车基本条件
在开始计算电机参数之前,建议先明确以下整车设计条件,这些是后续匹配的基础依据:
- 整车目标速度:即车辆最高行驶速度或常用工作速度(km/h)
- 轮胎直径 / 轮径:决定车轮周长与转速换算关系
- 整车总重量 / 最大负载:包括车体自重与承载重量
- 使用场景:平路为主、需要爬坡、频繁启停、长距离巡航等
- 供电系统:电池电压等级、空间限制、控制器匹配能力
选型原则:直流无刷无齿轮毂电机为直驱结构,无齿轮减速,电机转速与车轮转速直接对应,因此额定转速与轮径、车速的匹配尤为关键。
二、额定转速如何匹配:车速 × 轮径 → 电机转速
对于无齿轮毂电机而言,电机额定转速直接决定车辆行驶速度。选型时可根据目标车速与轮径,反向推算所需的电机额定转速范围。
基本换算思路
- 根据轮径计算车轮周长:周长 = π × 轮径
- 将目标车速(km/h)换算为米/分钟
- 用单位时间行驶距离除以车轮周长,得到车轮每分钟转速(即电机额定转速的参考值)
提示:实际选型时,额定转速建议略高于理论计算值,留出一定余量以应对负载变化、爬坡及电压波动等工况。
三、额定功率如何匹配:载重 × 工况 → 功率需求
额定功率决定电机的持续输出能力,与整车载重、行驶阻力和使用工况密切相关。功率不足会导致爬坡无力、发热严重甚至过载损坏;功率过高则会增加成本与能耗。
影响功率选择的主要因素
- 整车总重量:重量越大,启动与行驶所需功率越高
- 目标车速:相同负载下,速度越高功率需求越大
- 坡度要求:有爬坡需求时,需额外增加功率余量
- 路面阻力:轮胎类型、路面状况会影响阻力大小
- 工作制:连续运行还是间歇运行,影响额定功率选择
| 工况类型 |
功率选择建议 |
考虑重点 |
| 平路巡航为主 |
按理论计算值略留余量 |
效率与续航 |
| 经常爬坡或重载 |
需较大功率余量,关注最大扭矩 |
扭矩能力与散热 |
| 频繁启停加速 |
按峰值工况评估,留足动态余量 |
过载能力与可靠性 |
四、额定电压如何匹配:系统供电 → 电机电压等级
额定电压需要与整车电池系统、控制器相匹配,同时也会影响电机转速、电流与线束设计。常见电压等级需结合应用场景与行业惯例选择。
电压匹配的基本要点
- 与电池系统一致:电机额定电压需与电池组电压等级匹配
- 与控制器兼容:控制器支持的电压范围必须覆盖电机额定电压
- 功率与电压关系:相同功率下,电压越高,工作电流越小,可降低线损与发热
- 安全与标准:不同应用场景对电压等级有相应规范要求
注意:直流无刷无齿轮毂电机的额定电压为标称值,实际工作电压会随电池电量与负载波动,选型时需确认电机可适应的电压范围。
五、选型时需同时确认的其他关键参数
除额定电压、额定功率、额定转速外,以下参数也会直接影响安装与使用,建议在选型阶段一并确认:
配套与环境参数
- 刹车方式
- 引线长度 / 引线端子
- 防水等级
- 环境要求
六、选型建议与评估流程
完整的直流无刷无齿轮毂电机选型,建议按照以下步骤逐步确认,避免参数错配:
- 明确整车需求:目标速度、轮径、载重、坡度、续航要求
- 初选电压等级:结合电池方案与行业惯例确定额定电压
- 计算额定转速:根据车速与轮径推算所需电机转速范围
- 评估额定功率:结合负载与工况计算功率需求并留余量
- 核对扭矩能力:爬坡与启动工况下扭矩是否满足
- 确认机械接口:安装尺寸、出轴方式、刹车方式
- 配套验证:与控制器、电池、整车控制系统的匹配性
对于初次选型或工况较为复杂的应用,建议向电机供应商提供完整的整车参数与使用场景,由专业技术人员协助完成参数匹配与方案评估。